

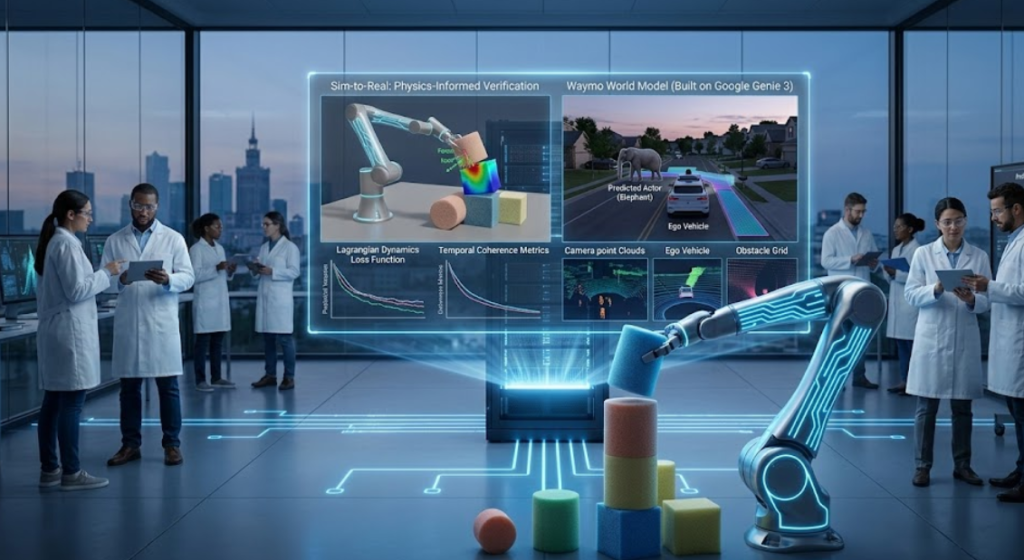

Kiedy pod koniec 2022 roku świat zachwycił się modelami językowymi (LLM), naukowcy pracujący nad fizycznymi ciałami maszyn wiedzieli, że to ślepa uliczka. „Nauczenie robota czytania instrukcji, jak podnieść jajko, nie sprawi, że je podniesie” — powtarzał Yann LeCun z Meta. Problem polegał na tym, że AI rozumiała statystykę słów, ale nie rozumiała grawitacji, tarcia i masy. Rok 2026 to moment przełomu: maszyny masowo przechodzą z „cyfrowego tekstu” na „fizyczne wideo”, budując w swoich głowach wewnętrzne „Modele Świata”.
Przez dekady robotyka opierała się na sztywnym kodowaniu ruchów lub trenowaniu modeli w symulatorach tak prostych, że ich wiedza wykolejała się w sekundzie zderzenia z nierównym chodnikiem. Dziś, wgląd w najnowocześniejsze laboratoria badawcze ujawnia zupełnie nową strategię. Maszyny uczą się, oglądając miliony godzin nagrań wideo naszej rzeczywistości, tak jak dziecko uczy się grawitacji, upuszczając klocki.
„Physical AI”: AI wychodzi z ciała chmury
To nie jest już inteligencja zamknięta w datacenter. W lutym 2026 roku termin „Physical AI” jest na ustach wszystkich. Oznacza on fuzję zaawansowanej percepcji z motoryką. Aby AI mogła operować w naszym złożonym, chaotycznym świecie, musi posiadać Model Świata (World Model) – wewnętrzną reprezentację fizycznej rzeczywistości, która pozwala jej przewidywać konsekwencje swoich działań jeszcze przed ich podjęciem.
Nowe modele nie uczą się fizyki poprzez czytanie wzorów. Robią to poprzez Physics-informed Machine Learning. W ich proces treningowy (funkcję straty) wbudowane są twarde ograniczenia matematyczne wynikające z praw fizyki (np. Lagrangian mechanics, tarcie). Jeśli AI „wyobraża sobie” ruch, który łamie zasadę zachowania pędu, jest za to surowo karana w fazie treningu. W efekcie, uczy się nie tylko „co wygląda poprawnie”, ale „co jest fizycznie możliwe”.
Prawdziwe przykłady: NVIDIA Isaac, Waymo i Google Genie
Oto twarde dowody na to, że rewolucja modeli świata trwa w najlepsze. Te projekty definiują obecny krajobraz technologiczny:
1. NVIDIA Isaac GR00T N1.6: Generalista w „Piaskownicy” Omniverse
Podczas gdy inni trenują roboty na rzadkich, rzeczywistych danych, NVIDIA stworzyła wirtualny wszechświat. W styczniu 2026 roku zadebiutował model GR00T N1.6, multimodalny model sprawczy (Agentic VLA) przeznaczony dla humanoidów. Jego Model Świata jest trenowany w NVIDIA Isaac Sim, fotorealistycznym i fizycznie wiernym symulatorze opartym na platformie Omniverse.
NVIDIA Isaac nie uczy robota tylko „jak iść”. Uczy go „co się stanie, jeśli postawię stopę na tym luźnym żwirze”. GR00T N1.6 ogląda wideo z symulacji i rzeczywistości, budując wewnętrzny model tarcia, masy i kolizji. Dzięki temu, jego pipeline Sim-to-Real (przejście z symulacji do rzeczywistości) jest niemal bezbłędny. Dziś humanoidy firm takich jak Boston Dynamics (elektryczny Atlas), Agility Robotics (Digit) czy Fourier Intelligence trenują fizykę w Isaac Sim, zanim postawią krok na publicznym chodniku.
2. The Waymo World Model (built on Genie 3)
Zaledwie kilka tygodni temu Waymo zaprezentowało model, który ostatecznie odróżnia „Inteligentne Auto” od „Samochodu Autonomicznego”. Waymo World Model nie jest tylko lepszą nawigacją; to kompletny generator fizycznych scenariuszy.
Zbudowany na fundamencie modelu Google DeepMind Genie 3, Waymo World Model potrafi przeanalizować pojedyncze nagranie wideo lub prosty monit językowy i wygenerować na ich podstawie spójną, interaktywną symulację 3D. Co najważniejsze, model ten generuje nie tylko obraz kamery, ale również chmury punktów lidar. Pozwala to inżynierom Waymo testować tzw. scenariusze „long-tail” (rzadkie, ekstremalne zdarzenia) w wirtualnym środowisku bez ryzyka kolizji. W 2026 roku Waymo symuluje tornada rozrywające skrzyżowania, słonie blokujące autostradę w tropikalnym klimacie czy ekstremalne śnieżyce, których ich flota nigdy nie spotkała na publicznych drogach.
Koniec z „Doliną Niesamowitości” i drogą do AGI
Wgląd w te laboratoria badawcze pokazuje, że ostateczny cel jest większy niż tylko bezpieczne parkowanie. Yann LeCun i wielu innych badaczy uważa, że budowa prawdziwych Modele Świata to jedyna droga do osiągnięcia AGI (Sztucznej Inteligencji Ogólnej). Inteligencja bez osadzenia w ciele fizycznym i bez zrozumienia ograniczeń naszej rzeczywistości zawsze będzie tylko zaawansowanym autouzupełnianiem.
Dzięki „Physical AI” i „Physics-Informed Learning”, rok 2026 to moment, w którym maszyny ostatecznie wychodzą z „Doliny Niesamowitości” – ich ruchy stają się płynne, przewidywalne i naturalne. Zrozumiały, że grawitacja nie jest sugestią, a prawem.
Dlaczego stare modele AI nie radziły sobie z fizyką w robotyce?
Wcześniejsze AI, zwłaszcza modele językowe (LLM), były trenowane na tekście i statystycznej korelacji słów. Rozumiały opis fizyki, ale nie posiadały wewnętrznej reprezentacji constraints (ograniczeń), takich jak tarcie, masa czy pęd. AI mogła „wyobrazić sobie” lub opisać ruch, który był fizycznie niemożliwy, co w robotyce prowadziło do kolizji lub zniszczenia maszyny.
Czym różni się "Modele Świata" od tradycyjnego symulatora?
Tradycyjny symulator jest programowany przez człowieka przy użyciu sztywnych równań fizycznych dla znanych obiektów. „Model Świata” (World Model) to AI, która uczy się fizyki z surowych danych (wideo), identyfikując obiekty i przewidując ich interakcje bez konieczności sztywnego kodowania każdego parametru. Jest znacznie bardziej adaptacyjny do chaotycznych, nieznanych środowisk.
Gdzie obecnie wykorzystywane są modele świata w praktyce (stan na 2026)?
Najważniejsze wdrożenia to: 1. Transport autonomiczny (np. Waymo World Model), gdzie generują one rzadkie scenariusze do bezpiecznych testów; 2. Robotyka humanoidów (np. NVIDIA Isaac GR00T), gdzie służą do trenowania zręczności i stabilności w Pipeline 'Sim-to-Real’; 3. Ciężki przemysł i logistyka, gdzie firmy takie jak Caterpillar używają Physical AI do autonomicznego sterowania koparkami w trudnym terenie.


